Triangulace geometrie byla kdysi "věcí".
Lze ji provést, pokud máte rozšíření 3D Analyst, ale pokud ne a potřebujete znát principy a umíte pracovat s NumPy a pythonem... tady to je.
1 vytvořte pole z geometrie (FeatureClassToNumPyArray je začátek. Už jsem dříve zveřejnil kód, jak to udělat
2 triangulujte ji (používám scipy)
3 získejte centroid každého trojúhelníku. (opět jsem zveřejnil kód pro toto.)
4 zkontrolujte, zda jsou centroidy uvnitř původního tvaru.
Abych to zkomplikoval, polygony jsou buď konvexní nebo konkávní, s dírami nebo bez nich a mohou se skládat z více částí. Takže někdy musíte svou geometrii rozložit na nejjednodušší formu a projít ji cyklicky. Konvexní tvary jsou nudné, takže je ignoruji.
Tady jsou 3 tvary, C, D, A. C je konkávní tvar bez děr. D je konvexní, ale má díru. A je konkávní a má díru.
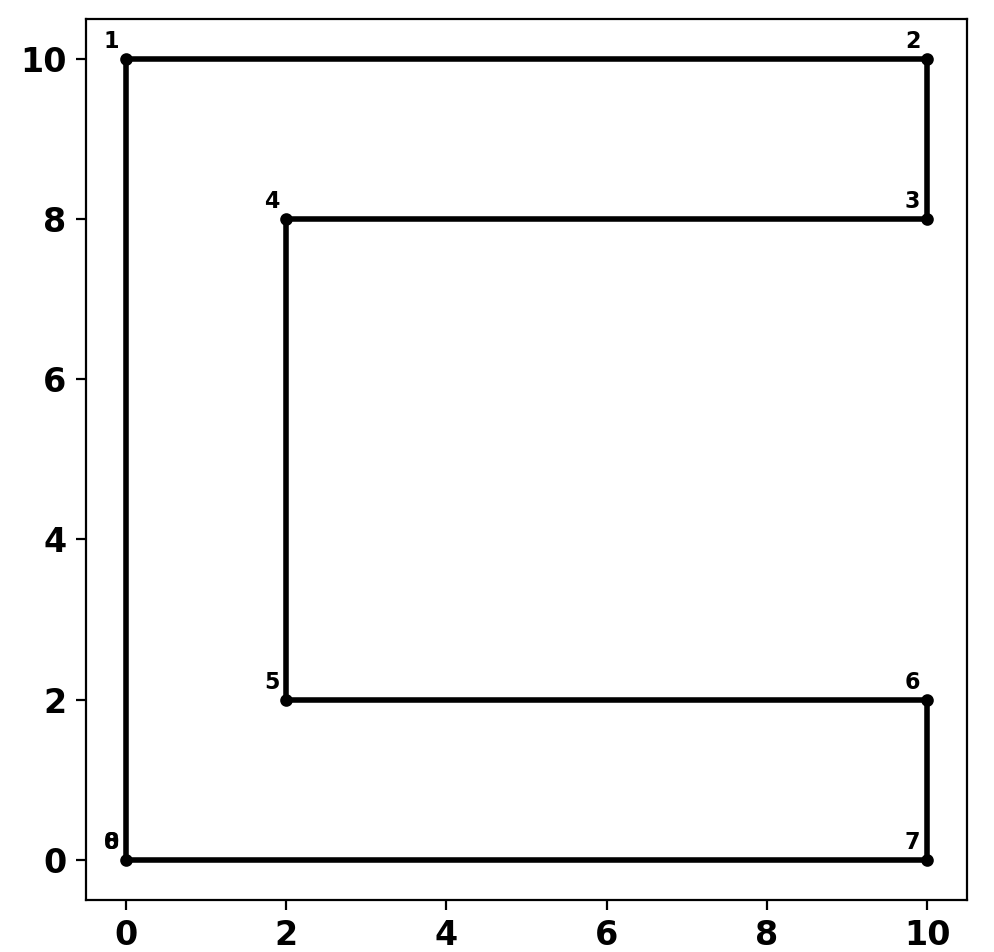
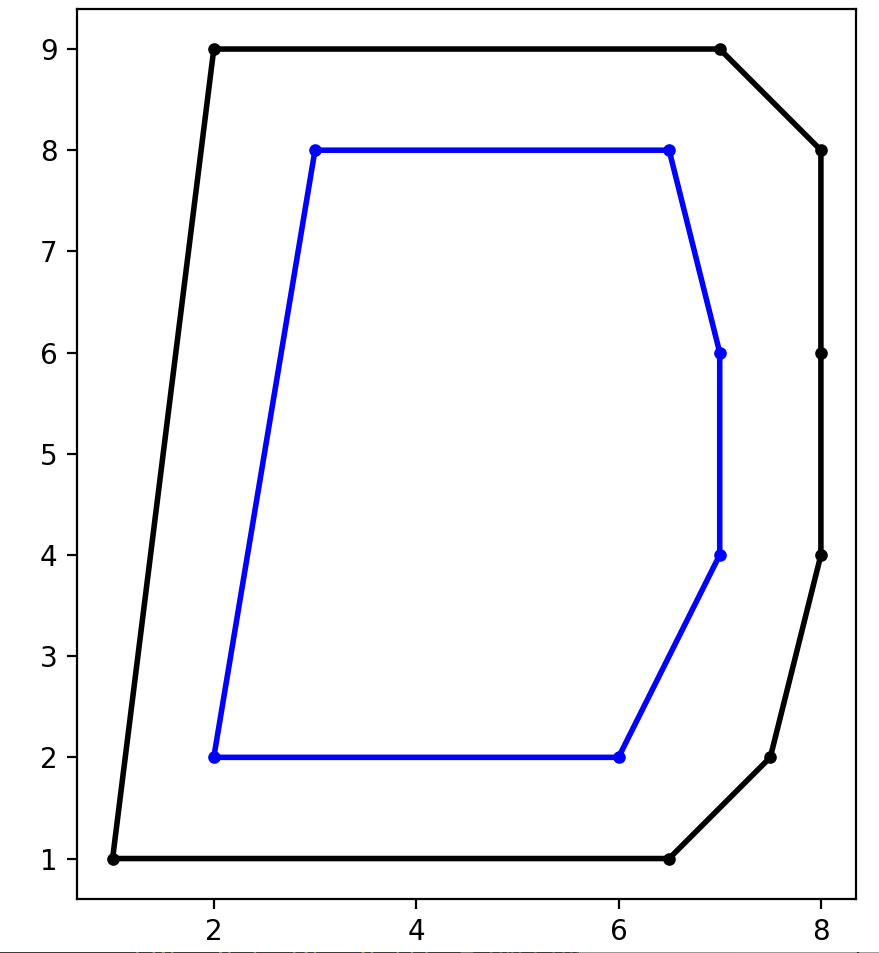
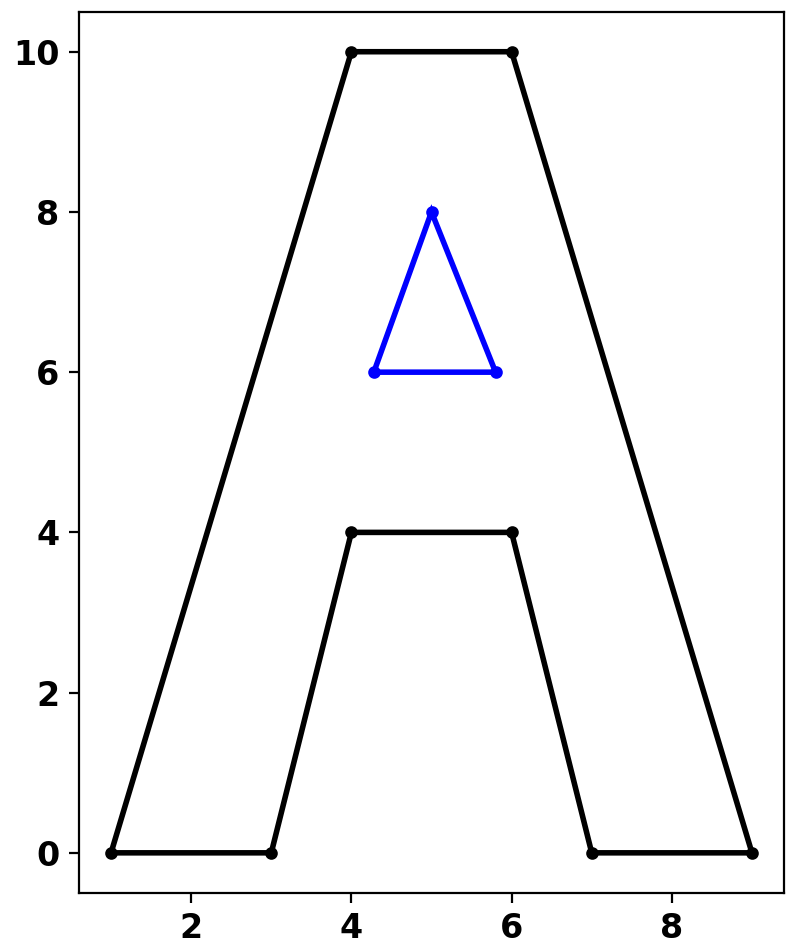
Jejich triangulované verze.
A omezená triangulace. To znamená triangulace s trojúhelníky, které nejsou v původním vnějším obalu ani v díře.
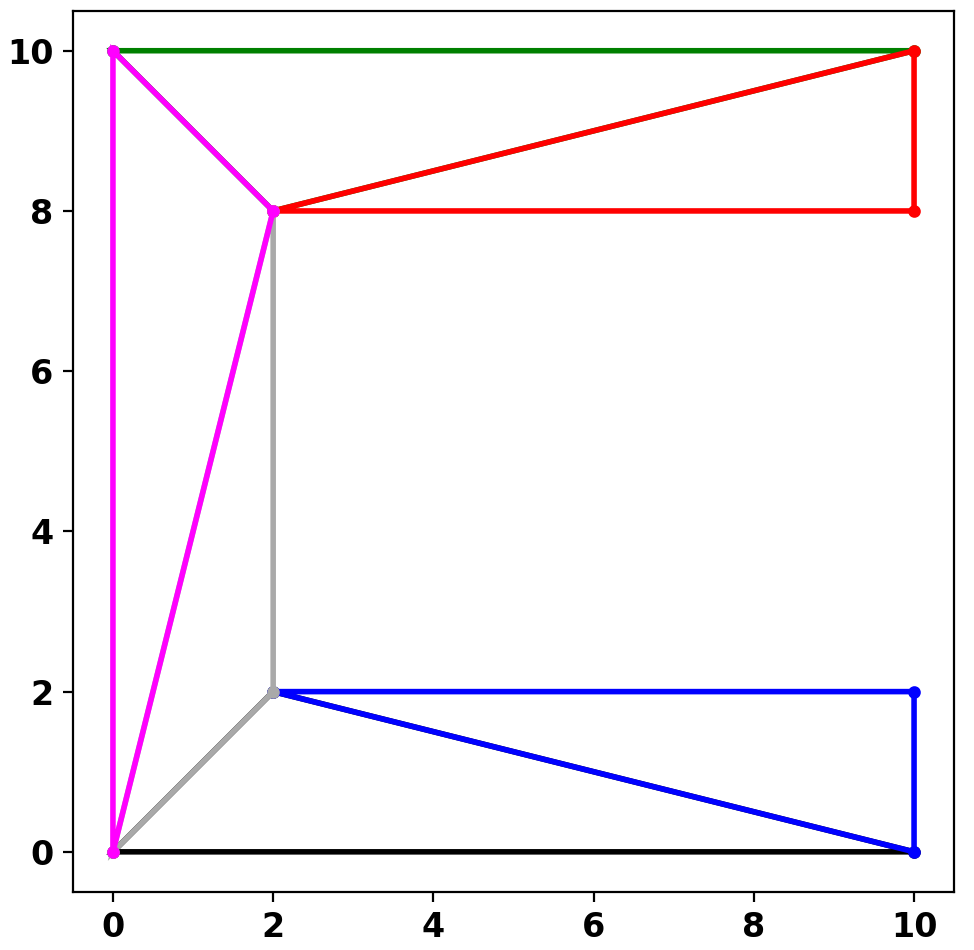
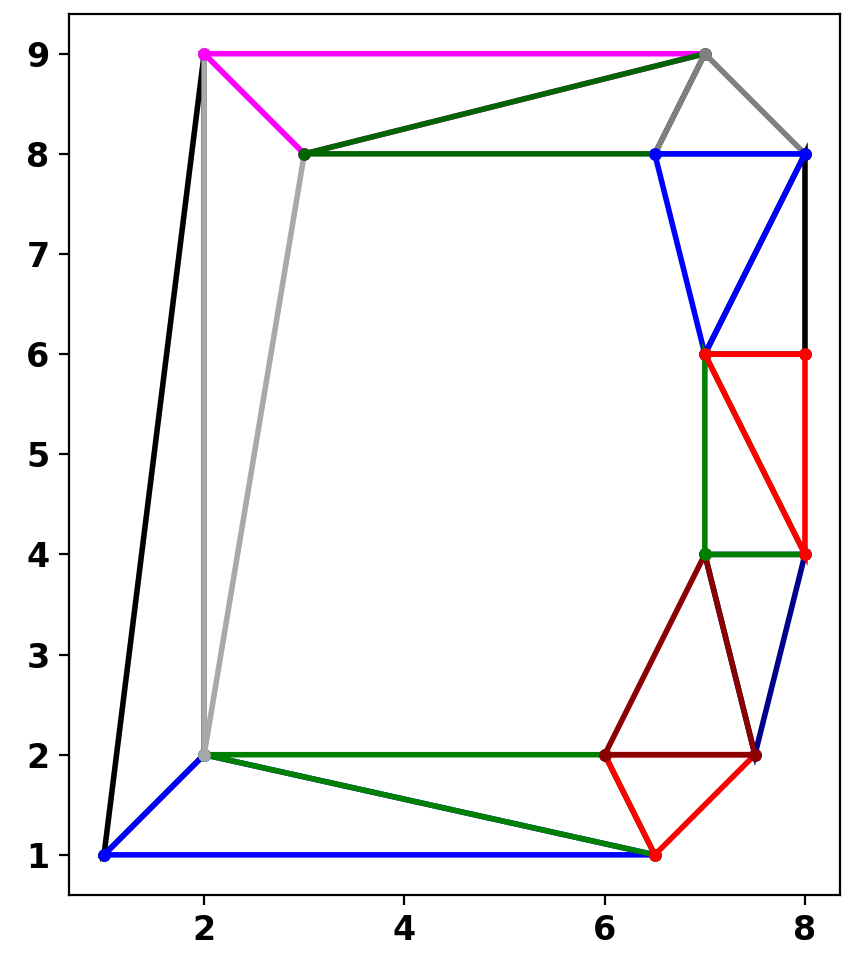
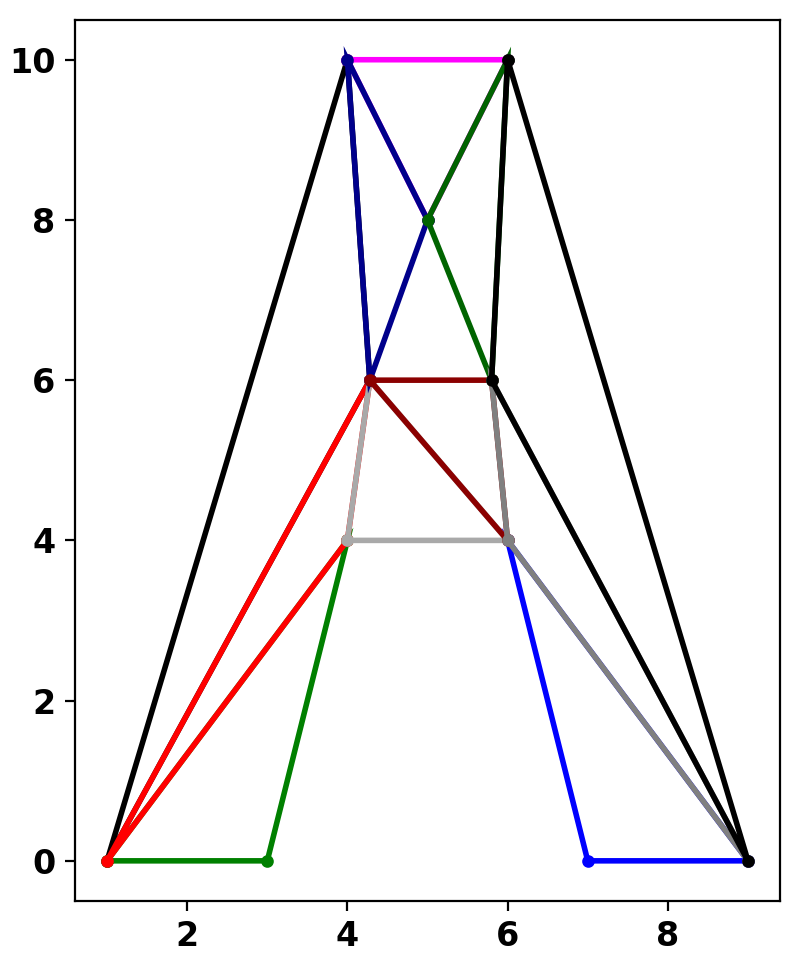
Vypadá to, že je vše v pořádku.
Pro provedení triangulace můžete použít
from scipy.spatial import Delaunay

def triangulate_pnts(pnts):
    """Triangulujte body a vraťte trojúhelníky.

    Parametry
    ----------
    pnts : pole
        Body pro tvar nebo skupinu bodů v poli.
        Buď geo.shapes nebo np.ndarray.
    out : pole
        Pole bodů trojúhelníků.

    .. poznámka::
       Simplices jsou uspořádány proti směru hodinových ručiček, toto je v této
       implementaci obráceno.
    """
    pnts = np.unique(pnts, axis=0)    # získat pouze unikátní body
    avg = np.mean(pnts, axis=0)
    p = pnts - avg
    tri = Delaunay(p)
    simps = tri.simplices
    # -- držák indexů, naplňte indexy, zopakujte první a posuňte doleva
    # přeložte body zpět
    z = np.zeros((len(simps), 4), dtype='int32')
    z[:, :3] = simps
    z[:, 3] = simps[:, 0]
    tmp_ = p[z] + avg
    new_pnts= []
    for i in tmp_:  # přeuspořádat po směru hodinových ručiček
        if _bit_area_(i) < 0.0:  # -- 2025_10_27
            i = i[::-1]
        new_pnts.append(i)
    return new_pnts

def _bit_area_(a):
    """Mini e_area, používáno funkcemi `areas` a `centroids`.

    Negativní plochy jsou díry. Toto je úmyslně obráceno oproti
    vzorci `shoelace`.
    """
    a = _base_(a)
    x0, y1 = (a.T)[:, 1:]  # křížové nastavení následovně
    x1, y0 = (a.T)[:, :-1]
    e0 = np.einsum('...i,...i->...i', x0, y0)  # upraveno 2024-03-28
    e1 = np.einsum('...i,...i->...i', x1, y1)
    return np.sum((e0 - e1) * 0.5)

def _area_centroid_(a):
    r"""Vypočítat plochu a centroid pro jednoprvkový polygon `a`.

    Používá se také k výpočtu plochy a centroidu částí Geo pole.

    Poznámky
    -----
    Pro vícedílné tvary použijte tento zápis:

    >>> # obdélník s dírou
    >>> a0 = np.array([[[0., 0.], [0., 10.], [10., 10.], [10., 0.], [0., 0.]],
                      [[2., 2.], [8., 2.], [8., 8.], [2., 8.], [2., 2.]]])
    >>> [_area_centroid_(i) for i in a0]
    >>> [(100.0, array([ 5.00,  5.00])), (-36.0, array([ 5.00,  5.00]))]
    """
    a = _base_(a)
    x0, y1 = (a.T)[:, 1:]
    x1, y0 = (a.T)[:, :-1]
    e0 = np.einsum('...i,...i->...i', x0, y0)
    e1 = np.einsum('...i,...i->...i', x1, y1)
    t = e1 - e0
    area = np.sum((e0 - e1) * 0.5)
    x_c = np.sum((x1 + x0) * t, axis=0) / (area * 6.0)
    y_c = np.sum((y1 + y0) * t, axis=0) / (area * 6.0)
    return area, np.asarray([-x_c, -y_c])
Tady je C
C
array([[  0.00,   0.00],
       [  0.00,  10.00],
       [ 10.00,  10.00],
       [ 10.00,   8.00],
       [  2.00,   8.00],
       [  2.00,   2.00],
       [ 10.00,   2.00],
       [ 10.00,   0.00],
       [  0.00,   0.00]])
Centroidy a plochy i triangulace lze určit pomocí výše uvedeného.
Testování které trojúhelníky patří do původní geometrie vyžaduje použití hledání bodů v polygonu. Udělal jsem to už ve své předchozí inkarnaci.
'Point in Polygon ... Geometry Mysteries - Esri Community' (Bod v polygonu ... Geometrické záhady - Esri komunita)
'Používá přístup založený na winding number.' (Používá přístup založený na čísle obtáčení.)
'Takže pokud potřebujete omezenou Delaunayovu triangulaci svých geometrických objektů... zkuste to.'
'Poznámka:'
'Pokud chcete vidět více pythonu, NumPy a ArcPy věcí podívejte se na můj github.'
'Dan Patterson na githubu'
' '